专业的司法鉴定中心
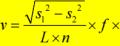
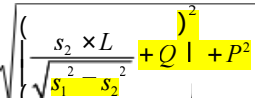



 (

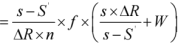

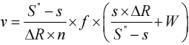

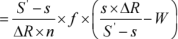

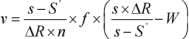


【司法鉴定技术规范】—道路交通事故车辆速度鉴定方法 第2部分:基于汽车事件数据记录系统
2026-09-29


专业的司法鉴定中心
始终坚持“科学、客观、独立、公正”的原则
0731-52521688
免费咨询热线
栏目分类
新闻中心
0731-52521688
本文件界定了基于视频图像的道路交通事故车辆速度鉴定的术语和定义,规定了基于视频图像的道路交通事故车辆速度的鉴定要求、鉴定方法、鉴定意见表述和鉴定意见书附图要求。
本文件适用于基于视频图像的道路交通事故车辆速度鉴定。
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件; 不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 33195 道路交通事故车辆速度鉴定
下列术语和定义适用于本文件。
3.1
视频图像 video
利用视频摄录设备获取的动态图像信息。
3.1.1
固定式视频 图像 video recorded by fixed video recorder
固定式视频摄录设备记录的视频图像。
3.1.2
车载式视频 图像 video recorded by mobile video recorder
车载式视频摄录设备记录的视频图像。
3.2
目标车辆 target vehicle
视频图像中需鉴定其行驶速度的车辆。
3.3
视频图像关注区域 video region of interest
视频图像中能够显示目标车辆运动轨迹的区域。
3.4
道路环境参照物 road environmental reference
为计算目标车辆行驶速度而选取的视频图像中具有明显特征的道路环境固定标识物。
注:包括车行道分界线、路口导向线、人行横道线、灯杆、路树、建筑物等。
3.5
目标车辆参照物 target vehicle reference
为计算目标车辆行驶速度而选取的视频图像中具有明显特征的目标车辆固定位置。
注:包括目标车辆前后端点、前后轮轮心、前后灯具端点、车窗玻璃前后端点等。
3.6
虚拟参照物 virtual reference
为确定目标车辆通过某一空间位置所用时间而在视频图像中设定的点、线、面。
3.7
参照距离 distance between two references
两个参照物特征点或其投影之间的距离。
3.8
目标车辆行驶距离 driving distance of target vehicle
目标车辆通过参照物特征点或其投影时目标车辆质心的位移量。
3.9
目标车辆行驶速度 speed of target vehicle
视频图像中目标车辆通过行驶距离时目标车辆质心的平均线速度。
委托单位应向鉴定机构提供车辆行驶速度鉴定委托书、视频图像、道路交通事故现场图、道路交通事故现场勘查笔录、 目标车辆技术信息等材料,并符合GB/T 33195的相关要求。鉴定委托书式样见附录A。
4.2.1 视频图像应为原始资料,或虽经处理但帧率、显示时间、 图像元素位置均未发生变动的视频图像。
4.2.2 视频图像的连续性应满足播放流畅、帧率稳定。
4.2.3 视频图像质量应满足画面清晰, 肉眼可以分辨目标车辆外观特征、运动轨迹,能在图像范围内
有效选取或设定参照物。
4.2.4 使用通用播放器或视频摄录设备附带的专用播放器,应能实现视频图像的逐帧播放和截图功能。
4.2.5 在视频图像关注区域内,应检验视频摄录设备的位置、 内外参数是否发生过变动。视频摄录设
备的位置、 内外参数发生变动的,应能在视频图像范围内有效选取或设定参照物。
4.3.1 当视频图像中无法直接确定参照物或参照距离时,可采用在事发地点进行模拟实验的方法确定
参照物或参照距离。
4.3.2 模拟实验时,视频摄录设备的位置、 内外参数与原始位置、 内外参数应保持一致。
5.1.1 校准视频图像的显示时间,并以校准后的时间作为计算用时间。
5.1.2 确定目标车辆在视频图像中出现的时间和位置。
5.1.3 逐帧观察并确定目标车辆在视频图像中的运动轨迹,分析和判定目标车辆在视频图像关注区域
内的速度变化规律。
5.1.4 在视频图像关注区域内按以下原则选取或设定参照物:
a) 道路环境参照物应选取车行道分界线、人行横道线、路口导向线、路侧电线杆、灯杆、树木等具有明显特征的固定物;
b) 目标车辆参照物应选取目标车辆前后端点、前后轮轮心、前后灯具端点、车窗玻璃前后端点、轮胎与地面接触点等特征位置;
c) 虚拟参照物的设定应便于确定目标车辆通过该空间位置所用的时间。宜将虚拟参照物设定在与目标车辆某一特征点、道路环境参照物某一边缘线或端点重合的位置;
d) 计算结果的区间范围过大而不能满足鉴定要求时,可采用在视频图像关注区域范围内选取不同道路环境参照物或目标车辆参照物的方法进行比对计算,选取满足鉴定要求的作为最终计算结果;经比对计算后仍无法满足鉴定要求的,宜选取区间范围较小的作为最终计算结果;
e) 仅依据视频图像无法有效选取参照物或对参照物有疑问的,应对事发地点或车辆进行勘验,必要时开展模拟实验, 以合理选取或设定参照物。
5.1.5 逐帧播放确定视频图像的帧率和目标车辆通过参照物的帧数,计算目标车辆通过参照物所用时
间。采用整帧计数方法不能满足鉴定要求时,对目标车辆在图像关注区域呈匀速直线运动状态的,可采用帧间差分法精确计算。
5.1.6 根据委托单位提供的现场勘查、车辆技术参数等数据,或鉴定机构采用人工测量、摄影测量等
方法获得的补充勘测数据,确定参照距离和目标车辆的行驶距离。若采用近景摄影测量的方法,其控制点的选取和行驶距离的测量方法见附录 B。
5.1.7 当 目标车辆的行驶距离能够精确测量时,应按照目标车辆行驶距离计算目标车辆行驶速度; 当
目标车辆的行驶距离无法精确测量时,应按照参照距离计算目标车辆行驶速度的范围。
5.2.1 直线行驶的速度
5.2.1.1 利用道路环境参照距离计算车辆行驶速度
利用道路环境参照距离计算车辆行驶速度的方法如下:
a) 逐帧检测视频图像,观测视频图像的帧率f ,计算相邻两帧图像之间的间隔时间t =1/f;
b) 选取两个道路环境参照物和一个目标车辆特征点;
c) 记录目标车辆特征点或其路面投影位置通过两个道路环境参照物所用图像帧数n =(n1 , n2) ,
其中 n1 <n2 ;
d) 测量视频图像中两个道路环境参照物之间的距离S';
e) 确定目标车辆特征点通过两个道路环境参照物时的行驶速度,见公式(1) ;
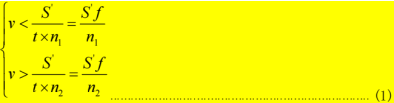
f) 采用摄影测量等技术能精确测量目标车辆在N 帧内的行驶距离 S 时,目标车辆的行驶速度,见公式(2) 。
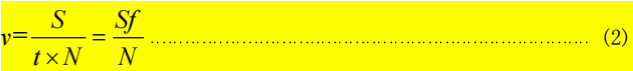
5.2.1.2 利用目标车辆参照距离计算车辆行驶速度
利用目标车辆参照距离计算车辆行驶速度的方法如下:
a) 逐帧检测视频图像,观测视频图像的帧率f ,计算相邻两帧图像之间的间隔时间t = 1/f ;
b) 在目标车辆同侧车身表面距地等高位置上选取两个至车辆纵向对称面等距离的特征点;
c) 选取一个道路环境参照物或设定一个虚拟参照物;
d) 记录目标车辆两个特征点通过该参照物所用图像帧数n = (n1 , n2) ,其中n1 <n2 ;
e) 测量目标车辆两个特征点之间的距离 S ˊ ;
f) 用公式(1)或公式(2)计算目标车辆两个特征点通过该参照物时的行驶速度。
5.2.2 转弯或沿曲线路行驶的速度
5.2.2.1 单刚体车辆的行驶速度
5.2.2.1.1 两轴汽车的行驶速度
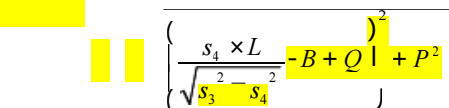
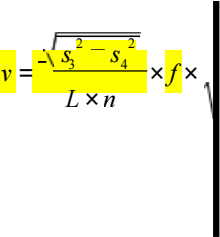
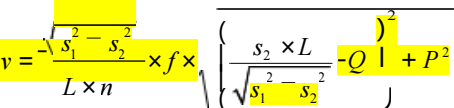
两轴汽车在视频图像中转弯或沿曲线路行驶时的速度计算公式和极限值按表 1 选取,计算方法按附录C 。
表 1 两轴汽车转弯或沿曲线路行驶时的速度
目标车辆行驶状态 | 视频摄录设备位置 | 目标车辆的行驶速度 | 极限速度 | 极限值 | |||||
左转弯 | 视频摄录设 备拍摄到目 标车辆左侧 |
|
| 左后轮的 行驶速度 为下限值 |
| ||||
视频摄录设 备拍摄到目 标车辆右侧 |
| 右前轮的 行驶速度 为上限值 |
| ||||||
右转弯 | 视频摄录设 备拍摄到目 标车辆左侧 |
| 左前轮的 行驶速度 为上限值 |
| |||||
视频摄录设 备拍摄到目 标车辆右侧 | · \ v = | ||||||||
s3 | s4 | ||||||||
×f ×
L × n
2 2

| ( | s4 ×L 2 2 s3 s4 | )2 + B -Ql + P 2 丿 | 右后轮的 行驶速度 为下限值 |
| |||||
式中: | |||||||||
v——目标车辆的行驶速度; vmin和——目标车辆行驶速度的下限值; v ——目标车辆行驶速度的上限值; max f ——视频图像的帧率; | |||||||||
n =(n1, n2)——目标车辆同侧前轮至同侧后轮通过某一参照物时所用图像帧数,其中 n1 <n2 ; L和和——目标车辆的轴距; B和——目标车辆的轮距; | |||||||||
P和和——目标车辆的质心沿车身纵轴方向距左后轮轮心的距离; Q和和——目标车辆的质心垂直于车身纵轴方向距左后轮轮心的距离; | |||||||||
S1 ——目标车辆左前轮胎与地面接触点移动的距离; S2 ——目标车辆左后轮胎与地面接触点移动的距离; S3 ——目标车辆右前轮胎与地面接触点移动的距离; S4 ——目标车辆右后轮胎与地面接触点移动的距离。 | |||||||||
5.2.2.1.2 多轴汽车的行驶速度
对于多轴汽车的行驶速度,应先将多轴汽车等效为两轴汽车,再按两轴汽车行驶速度计算方法进行计算。等效方法选取原则如下:
a) 对于只用前桥转向的三轴汽车,用一根与中、后轮轴线等距离的平行线作为与原三轴汽车相当的两轴汽车的后轮轴线,根据目标车辆车轮间的相互位置关系求出目标车辆质心的角速度和转弯半径,按附录 C 的方法计算目标车辆的行驶速度;
b) 对于利用第一、第二两车桥转向的四轴汽车,用一根与第三、第四两轴轴线等距离的平行线作为与原四轴汽车相当的两轴汽车的后轮轴线,并以第三、第四两桥轴线之间的中间平行线为基线,根据目标车辆车轮间的相互位置关系求出 目标车辆质心的角速度和转弯半径,按附录 C的方法计算目标车辆的行驶速度。
5.2.2.2 多刚体车辆的行驶速度
对于汽车列车、拖拉机运输机组等多刚体车辆, 以牵引车或第一节车体的行驶速度作为目标车辆的行驶速度,计算方法同5.2.2.1 。
车载式视频图像的车辆行驶速度计算方法按附录D,采用近景摄影测量的见B.2 。
鉴定意见表述为:
a) 目标车辆某特征点通过参照物 1 和参照物 2 之间的行驶速度为 km/h;
b) 目标车辆第一特征点至 第二特征点通过某参照物时的行驶速度为 km/h;
c) 目标车辆在视频图像时刻 1 至时刻 2 之间的行驶速度为 km/h。
注:带下划线格式的内容按鉴定实际情况填写。
7.1 鉴定意见书中应包含附图, 附图示例见附录 E。
7.2 所附图片应为视频图像上截取的原始画面,能反映视频监控的显示时间、拍摄地点、 目标车辆、参照物等信息。
7.3 所附图片应标注参照物的文字和图形信息。
7.4 每幅画面应标注视频图像的帧数信息。
7.5 附图应能完整清晰反映出目标车辆通过参照物时的过程。
鉴定委托书式样见图A.1。
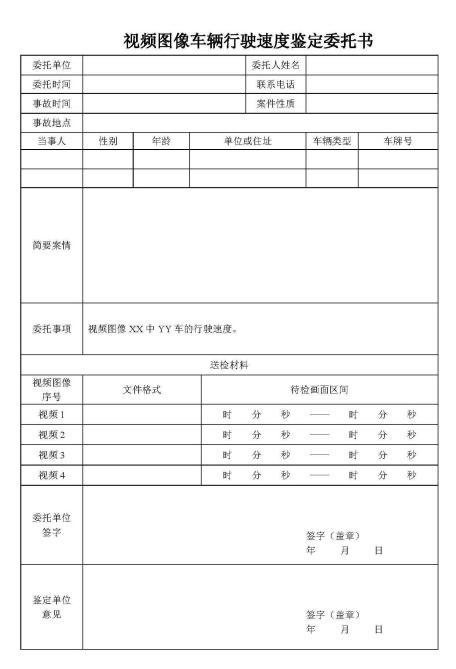
图 A.1 鉴定委托书式样
B.1 利用二维直接线性变换计算固定式视频图像的车辆行驶速度
B.1.1 计算原理
二维直接线性变换,见公式(B.1)。
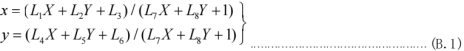
式中:
x ——平面控制点像方坐标系横坐标;
y ——平面控制点像方坐标系纵坐标;
X ——平面控制点对应的物方坐标系横坐标;
Y ——平面控制点对应的物方坐标系纵坐标;
Li (i = 1, 2, . ....., 8) ——二维直接线性变换系数。
利用4个以上平面控制点,代入公式(B.1) 中组成方程组并求解Li 。
根据鉴定需求选取两个待测点P、Q,利用两个待测点的图像坐标(Px , Py) 、 (Qx , Qy)和解得的二维直接线性变换系数Li ,计算两个待测点P、Q对应的物方空间坐标(PX , PY) 、 (QX , QY) 。
计算两个待测点P、Q之间物方空间距离S,见公式(B.2)。
S  式中:
PX ——待测点 P 的物方空间坐标系横坐标;
PY ——待测点 P 的物方空间坐标系纵坐标;
QX ——待测点 Q 的物方空间坐标系横坐标;
QY ——待测点 Q 的物方空间坐标系纵坐标;
S ——待测点 P、Q 之间物方空间距离。
最后,按照第5章的公式(2)计算目标车辆行驶速度。
B.1.2 物方控制点布设及图像特征点选取原则
选取原则如下:
a) 相机标定时选取的物方控制点边界构成的物方空间平面宜尽可能覆盖目标车辆行驶区域,物方控制点详细布设见 GB/T 12979—2024;
b) 选择的物方控制点,与图像特征点真实特征的离地高度需一致;
c) 相机标定解算得到二维直接线性变换系数后,条件允许时,选择已知的物方控制点(参与计算的物方控制点除外)进行精度验算。
B.1.3 计算步骤
计算步骤如下:
a) 确定视频帧率 ( ,计算相邻两帧图像之间的间隔时间t = 1/( ;
b) 在车辆行驶区域布设物方控制点,用于计算直接线性变换系数的控制点不少于 4 个。待测图像特征点为车辆接地点时,物方控制点选择地面点,如图 B.1 所示;待测图像特征点为车身某一高度特征点时,物方控制点选择同一高度的空间点; 当事故场景内无法提供至少4 个特征点时,可采用人工布设特定的物方控制点靶标,如图 B.2 所示;
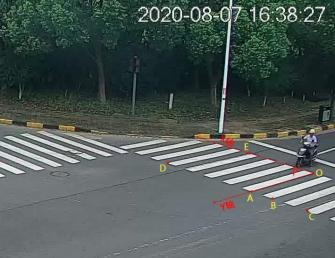
标引序号说明:
O ——地面物方控制点(物方坐标系原点);
A~E ——地面物方控制点;
P ——待测特征点对应的地面物方坐标点;
X ——地面控制点物方坐标系横坐标轴;
Y ——地面控制点物方坐标系纵坐标轴。
图 B.1 地面物方控制点示例
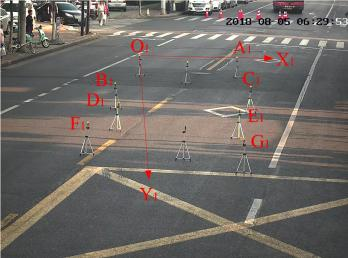
标引序号说明:
O1 ——人工靶标物方控制点(物方坐标系原点);
A1~G1——人工靶标物方控制点;
X1 ——人工靶标控制点物方坐标系横坐标轴;
Y1 ——人工靶标控制点物方坐标系纵坐标轴。
图 B.2 空间物方控制点示例
c) 根据物方控制点的物方空间坐标及其对应的图像坐标计算二维直接线性变换系数;
d) 条件允许时,利用未参加计算的物方控制点对二维直接线性变换结果进行验算;
e) 选取待测图像特征点(如车轮接地点或车身点) , 目标车辆行驶过 N 帧后,选取同一待测点位置;
f) 根据前后两个待测点的图像坐标和二维直接线性变换系数,计算两个待测点对应的物方空间坐标和距离 S;
g) 按照第 5 章的方法计算目标车辆行驶距离和行驶速度。
B.1.4 方法的适用性
方法的适用性如下:
a) 用于拍摄证据视频和标定实验视频的固定式摄像机的位置、 内外参数需一致;
b) 计算视频图像关注区域内的道路需平整。
B.2 利用二维直接线性变换计算车载式视频图像的车辆行驶速度
B.2.1 计算原理
同B.1.1。
B.2.2 物方控制点布设及图像特征点选取原则
同B.1.2。
B.2.3 计算步骤
计算步骤如下:
a) 确定视频帧率 ( ,计算相邻两帧图像之间的间隔时间t = 1/( ;
b) 在车载式视频图像所摄录区域内的道路平面上布设物方控制点,用于计算变换系数的控制点不少于 4 个,如图 B.3 所示;
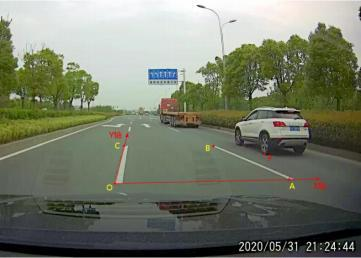
标引序号说明:
O ——地面物方控制点(物方坐标系原点);
A~C ——地面物方控制点;
P ——待测特征点对应的地面物方坐标点;
X ——地面控制点物方坐标系横坐标轴;
Y ——地面控制点物方坐标系纵坐标轴。
图 B.3 物方控制点标定示例
c) 根据物方控制点的物方空间坐标及其对应的图像坐标,计算二维直接线性变换系数;
d) 条件允许时,利用未参加计算的物方控制点对二维直接线性变换结果进行验算;
e) 选择目标车辆接地点(如左后轮接地点)为待测图像特征点,根据待测图像特征点的图像坐标和二维直接线性变换系数,计算待测图像特征点对应的物方空间坐标;
f) 目标车辆行驶过 N 帧后,重复步骤 c)~ 步骤 e);
g) 计算两个待测点之间的物方空间距离 S;
h) 按照第 5 章的方法计算目标车辆行驶距离和行驶速度。
B.2.4 方法的适用性
方法的适用性如下:
a) 适用于计算车载式视频图像拍摄的目标车辆行驶速度;
b) 如果物方控制点特征驶出视频图像,重新选择的物方控制点空间坐标需为在同一坐标系下的坐标;
c) 计算视频图像关注区域内的道路需平整。
以两轴汽车左转弯,视频摄录设备拍摄到目标车辆左侧为例,两轴汽车转弯的示意图如图C.1所示。
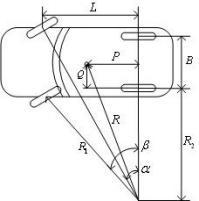
图 C.1 两轴汽车左转弯示意图目标车辆行驶速度的计算步骤如下:
a) 逐帧检测视频图像,观测视频图像的帧率f ,计算相邻两帧图像之间的间隔时间t = 1/f;
b) 选取或设定某一参照物;
c) 记录目标车辆左前轮至左后轮通过该参照物时所用图像帧数 n = (n1 , n2) ,其中 n1 <n2 ;并记录时间 T = t × n ;
d) 确定目标车辆的轴距L 和轮距B ;
e) 测量目标车辆左前轮胎与地面接触点移动的距离 s1 ,左后轮胎与地面接触点移动的距离 s2 ;
f) 根据目标车辆车轮间的相互位置关系 ,确定 目标车辆质心的角速度 ⑴ 和左后轮的转弯半径
R2 ,见公式 (C.1)和公式 (C.2);
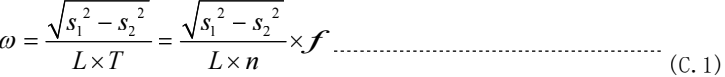

R
(C.2)
g) 测量目标车辆质心距左后轮轮心沿车身纵轴方向的距离 P 和垂直于车身纵轴方向的距离 Q ;
h) 计算目标车辆质心的转弯半径,见公式(C.3);
R 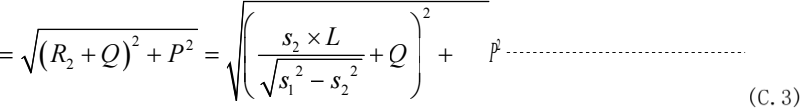
i) 计算目标车辆的行驶速度,见公式(C.4);
v = ⑴ × R 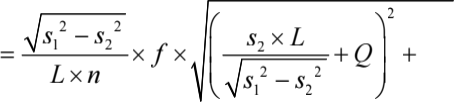 P2
 j) 在实际应用中,可通过计算左后轮的行驶速度给出目标车辆行驶速度的下限值见公式(C.5)。
vmin  f ........................................................................... (C.5)
D.1 安装车载式视频摄录设备车辆的行驶速度
D.1.1 目标车辆直线行驶的速度
D.1.1.1 计算原理
如图D.1所示,沿道路方向选取视频图像中两个道路环境参照物,并测量参照距离S' ;选取视频图像的某一视角方向,确定该视角与车身的交点O, 以该交点作为虚拟参照物; 沿同一视角方向观测虚拟参照物通过两个道路环境参照物的时间间隔T ,计算目标车辆的行驶速度 v 。
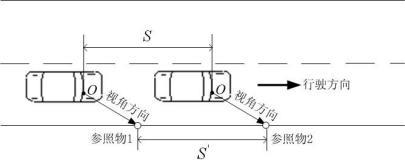
图 D.1 目标车辆直线行驶示意图
D.1.1.2 视角方向和交点O的选择原则
宜将交点O沿某一视角方向设定在与参照物1或参照物2重合的位置。
D.1.1.3 计算步骤
计算步骤如下:
a) 逐帧检测视频图像,观测视频图像的帧率f ,计算相邻两帧图像之间的间隔时间t = 1 f ;
b) 选取两个道路环境参照物作为参照物 1 和参照物 2;
c) 选取视频图像的某一视角方向,确定该视角与车身的交点O 并作为虚拟参照物;
d) 记录交点 O 沿视角方向通过两个道路环境参照物之间的图像帧数 n = (n1 , n2) ,其中 n1 <n2 ;
e) 测量参照距离 S' ;
f) 用公式(1)或公式(2)计算目标车辆的视频图像同一视野位置通过两个参照物时的行驶速度。
D.1.2 目标车辆沿曲线路行驶的速度
D.1.2.1 计算原理
如图D.2所示,沿道路方向测量视频图像中两个道路环境参照物之间的距离 S' 或 S'' ,选取视频图像的某一视角方向,确定该视角与车身的交点O ,记录交点沿视角方向通过两个参照物之间的时间间隔T ,确定交点在路面垂直投影点 O' 的移动距离 s ,确定目标车辆质心的角速度 ⑴ 和转弯半径 R ,确定目标车辆的行驶速度v 。
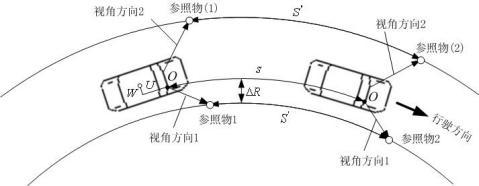
图 D.2 目标车辆沿曲线路行驶示意图
D.1.2.2 计算步骤
计算步骤如下:
a) 逐帧检测视频图像,观测视频图像的帧率f ,计算相邻两帧图像之间的间隔时间t = 1/f;
b) 沿车辆行驶方向向右前方选取视角方向 1,确定该视角方向与车身的交点 O 并作为虚拟参照点;
c) 选取两个道路环境参照物作为参照物 1 和参照物 2;
d) 记录交点 O 沿视角方向 1 通过参照物 1 和参照物 2 的图像帧数 n = (n1 , n2) ,其中 n1 <n2 ;
e) 测量两个道路环境参照物之间的距离 S' ;
f) 测量交点 O 在路面垂直投影点 O' 的移动距离s;
g) 测量投影点 O' 运动轨迹与两个道路环境参照物间的垂直距离 ΔR ;
h) 确定目标车辆质心的角速度 ⑴ 和车身交点 O 的转弯半径R1 ,见公式(D.1)和公式(D.2);


R 
(D.2)
i) 测量目标车辆质心距车身交点 O 沿车身纵轴方向的距离 U 和垂直于车身纵轴方向的距离 W ;
j) 计算目标车辆质心的转弯半径,见公式(D.3);
R = R1 +W  W ................................................................ (D.3)
k) 计算目标车辆的车载监控录像同一视野位置通过两个道路环境参照物时的行驶速度,见公式(D.4);
v = ⑴×R 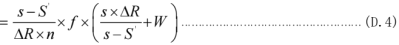
l) 因车辆数据不全时,可根据实际情况给出目标车辆行驶速度的上限值或下限值,见表 D.1。
表 D.1 目标车辆沿曲线路行驶的速度
行驶方向 | 视角选取的位置 | 目标车辆质心行驶速度 | 极限速度 | 极限值 | |
靠近道路内径行驶 | 车辆右前方 | v |
| 下限值 |
|
车辆左前方 |
| 上限值 |
| ||
靠近道路外径行驶 | 车辆右前方 | v |
| 上限值 |
|
车辆左前方 |
| 下限值 |
| ||
式中: v ——目标车辆的行驶速度; vmin ——目标车辆行驶速度的下限值; v ——目标车辆行驶速度的上限值; max s ——目标车辆某一视角与车身交点O在路面垂直投影点 O' 的移动距离; S' ——车辆右侧两固定参照物间的距离; S'' ——车辆左侧两固定参照物间的距离; ΔR ——投影点 O' 运动轨迹与参照物间的垂直距离; n = (n1 , n2)——交点O通过两个道路环境参照物时的图像帧数; U ——目标车辆质心距车身交点O沿车身纵轴方向的距离; W ——目标车辆质心距车身交点O垂直于车身纵轴方向的距离。 | |||||
D.1.3 目标车辆转弯的行驶速度
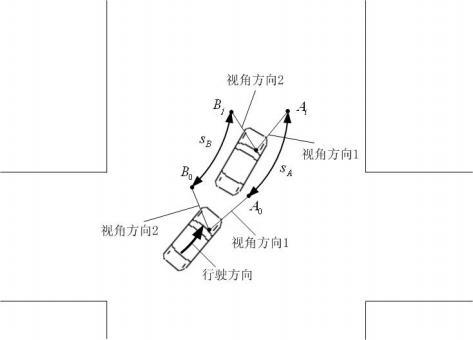
图 D.3 目标车辆左转弯示意图
目标车辆左转弯示意图见图D.3, 目标车辆的行驶速度范围可按以下方法计算:
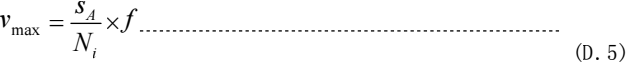
a) 上限值 vmax 。沿车辆行驶方向的右前方选取视频图像的视角方向 1, 以视角方向 1 与路面的交点 A 作为虚拟参照物。采用逐帧播放的方法,观测并记录视角方向 1 与路面的交点A0 、A1 … Ai 。采用描点法或曲线拟合法确定交点 A 的运动轨迹,测量交点 A 的运动距离sA 并记录所用帧数 Ni ,计算目标车辆行驶速度的上限值,见公式(D.5);
b) 下限值 vmin 。沿车辆行驶方向的左前方选取视频图像的视角方向 2, 以视角方向 2 与路面的交点B 作为虚拟参照物。采用逐帧播放的方法,观测并记录视角方向 2 与路面的交点 B0 、B1 … Bj 。采用描点法或曲线拟合法确定交点 B 的运动轨迹,测量交点B 的运动距离sB 并记录所用帧数 Nj ,计算目标车辆行驶速度的下限值,见公式(D.6);
vmin  ........................................................................ (D.6)目标车辆左、右转弯时, 目标车辆行驶速度的极限值计算公式见表D.2。
表 D.2 目标车辆转弯的速度
行驶状态 | 视角选取的位置 | 极限速度 | 极限值 |
右转弯 | 车辆右前方 | 下限值 |
|
车辆左前方 | 上限值 |
| |
左转弯 | 车辆右前方 | 上限值 |
|
车辆左前方 | 下限值 |
| |
式中: vmin ——目标车辆行驶速度的下限值; v ——目标车辆行驶速度的上限值; max sA ——车辆右前方视角方向与路面交点 A 的运动距离; sB ——车辆左前方视角方向与路面交点 B 的运动距离; Ni ——交点 A 运动距离 sA 所用帧数; Nj ——交点 B 运动距离 sB 所用帧数。 | |||
D.2 车载式视频图像中拍摄到的其他车辆的行驶速度
D.2.1 目标车辆直线行驶的速度
计算方法同5.2.1.1。
D.2.2 目标车辆转弯和沿曲线路行驶的速度
计算方法同5.2.2。
鉴定意见书附图示例见图E.1。
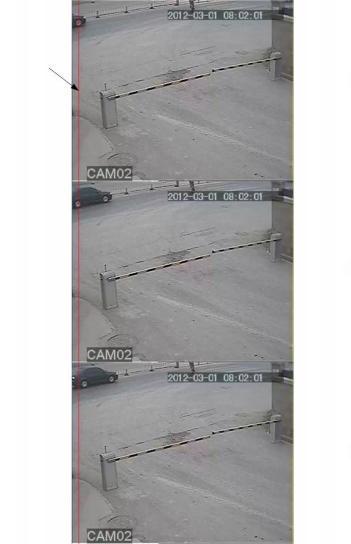
T=0 帧
T=4 帧
T=5 帧
参照线
图 E.1 鉴定意见书附图示例
[1] GB/T 12979—2024 近景摄影测量规范
[2] GB 20815—2006 视频安防监控数字录像设备
[3] GB/T 38892—2020 车载视频行驶记录系统
 [4] SF/T 0072—2020 道路交通事故痕迹物证鉴定通用规范
快捷导航
关键词
联系我们
0731-52521688
1826609838@qq.com


湖南省湘潭市湘潭县人民医院7号楼1楼


